Movilidad por excitación con impacto (ISO 7626-5)
Normas aplicables: ISO 7626
Un martillo instrumentado es la forma más rápida de medir una movilidad: no hay excitador que acoplar ni varilla de accionamiento que alinear, y el punto de excitación pasa de un lugar al siguiente en segundos. La ISO 7626-5:2019 es la parte de la serie ISO 7626 que hace exacta esa medida. Mide las mismas funciones de respuesta en frecuencia que la ISO 7626-2, pero el registro con el que trabaja tiene una forma peculiar: un impulso de fuerza de unos pocos milisegundos seguido del decaimiento libre que deja detrás. Casi todos los apartados de la parte tratan de alguna consecuencia de esa forma. El impulso ocupa una fracción mínima del registro, así que el ruido de alrededor cuenta (8.5.1). El decaimiento puede no haber terminado cuando acaba el registro, así que el espectro sufre fuga (8.3, 8.5.2). Un segundo impacto dentro del registro abre valles en el espectro de fuerza (6.4). Y el promedio se hace sobre impactos, no sobre segmentos de una señal larga (8.6).
La parte no trae ningún ejemplo resuelto. Los ejemplos de abajo golpean un resonador cuya respuesta se conoce, 2 kg sobre un muelle sintonizado a 50 Hz con un 0,5 % del amortiguamiento crítico, cuya movilidad en el punto de excitación alcanza m/(N·s), y cada número que imprimen puede comprobarse contra eso.
Cómo se hace la medida
Sección titulada «Cómo se hace la medida»El martillo lleva un transductor de fuerza entre su masa y una punta intercambiable (6.1). La estructura cuelga de una suspensión blanda o descansa sobre su apoyo previsto (apartado 5), un acelerómetro recoge la respuesta, y un analizador de Fourier de dos canales captura cada impacto con algunos datos de predisparo, para no perder el flanco de subida del impulso (8.2).
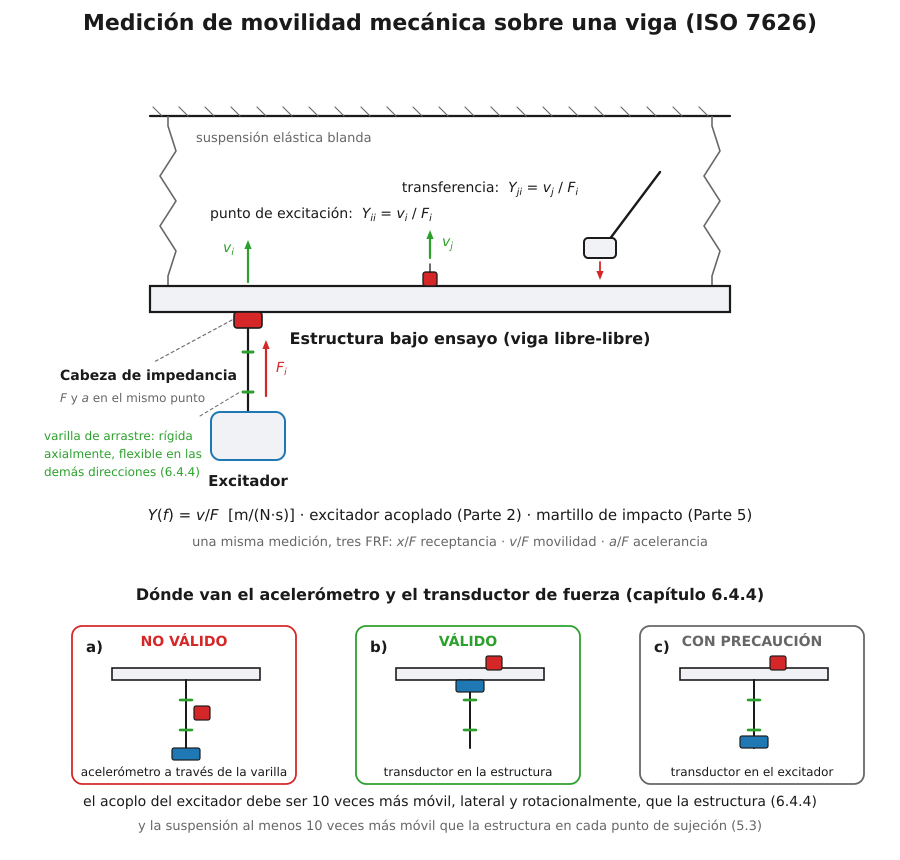
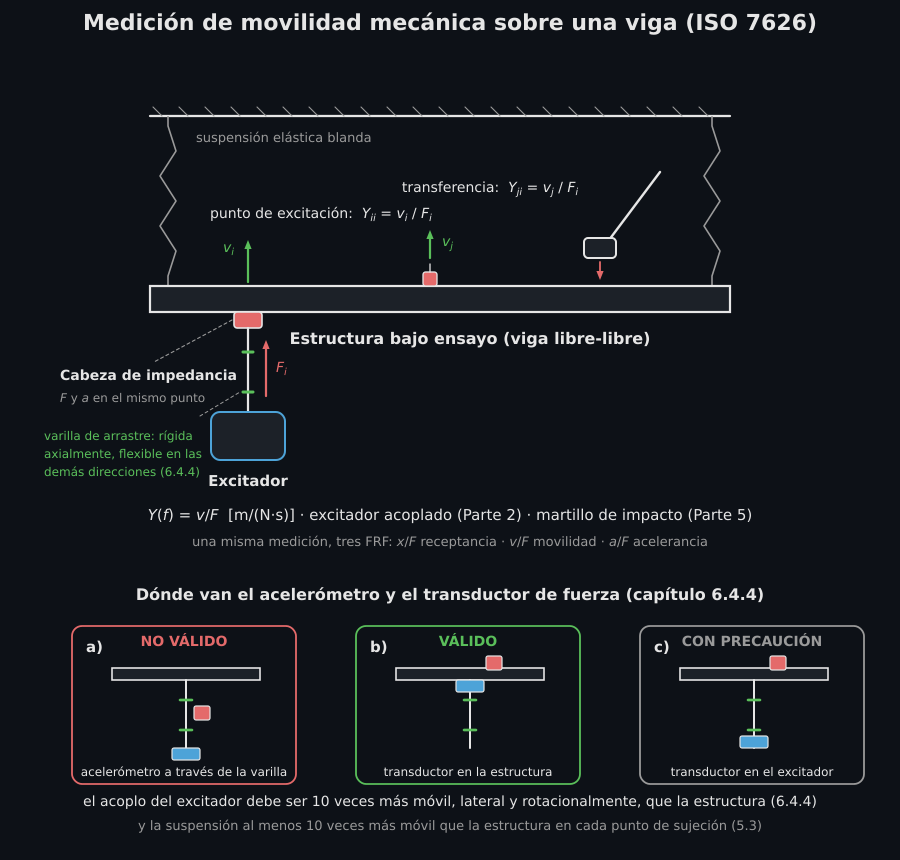
El orden de trabajo que implica la parte, y la función que juzga cada paso:
- Calibrar sobre un bloque rígido de masa conocida, suspendido libremente,
al principio y al final de cada serie y siempre que cambie la punta o la
masa (7.2). Su acelerancia debería leer con ±5 %:
rigid_mass_calibration_check, la comprobación de la ISO 7626-2 que el 7.2 llama esencialmente el mismo procedimiento. - Comprobar los canales entre sí alimentando los dos con una misma señal
de banda ancha: unidad con ±5 % y fase nula con ±5° (8.1),
verify_channel_match. - Fijar el rango de frecuencias y el registro. La frecuencia de muestreo es de 2,56 a 4 veces la frecuencia de corte del filtro (8.3), y el registro debería ser lo bastante largo para que la respuesta decaiga a alrededor del 1 % de su valor inicial.
- Golpear una vez con la fuerza más alta que vaya a usar el ensayo y
comprobar la saturación de los canales (8.4,
check_overload) y el espectro de fuerza en el rango de interés (6.3,check_force_spectrum). Cambiar la punta o la masa si el impulso es demasiado corto o demasiado largo. - Golpear al menos cinco veces en el mismo punto, dejando que la
estructura se detenga entre golpe y golpe (8.6), y descartar todo registro
con doble golpe (6.4,
check_double_hit). De tres a cinco impactos suelen bastar para verificar la calidad de los datos en un entorno de poco ruido (8.6), y cinco es el mínimo de registros con el que se confía en una coherencia alta (9.1), que es lo que pide la comprobación de coherencia del paso 7. - Juzgar el decaimiento (8.3, 8.5.2,
check_response_decay, con la fuerza, para dejar fuera el propio impacto) y, si es demasiado lento, añadir una ventana exponencial y prever su corrección (anexo A). - Promediar (8.6,
impact_mobility) y juzgar la coherencia (9.1,check_coherence).
1. Qué contiene un registro de impacto
Sección titulada «1. Qué contiene un registro de impacto»El analizador toma muestras a un intervalo , un registro de duración cuya transformada discreta de Fourier tiene líneas separadas (8.3). Cuando el transitorio cabe entero en el registro, la transformada escalada por muestrea la transformada de Fourier continua , y la parte describe el impulso por su densidad espectral de energía (3.3, 3.4), la densidad espectral de potencia multiplicada por la duración del registro:
Un impulso tiene un lóbulo principal a baja frecuencia y lóbulos laterales que caen deprisa, y su ancho de banda útil es inversamente proporcional a su duración (6.2): una punta más dura o un martillo más ligero lo ensanchan, una punta más blanda o un martillo más pesado lo estrechan (6.3).
La fuerza ocupa de ordinario menos del 1 % del registro (8.5.1), y el ruido que lleve el canal de fuerza recorre el registro entero. Como ese ruido se suma al autoespectro de la fuerza, promediar no lo elimina. La ventana de fuerza sí: unidad sobre la parte del registro que contiene el impulso y la respuesta del filtro, y exactamente cero en todo lo demás. El ruido que llega al espectro es entonces sólo el que queda dentro de la ventana.
import numpy as npfrom scipy import signalfrom phonometry import vibration
fs, n = 4096.0, 4096                      # un registro de 1 s: 1 Hz entre líneast = np.arange(n) / fs
# Un resonador de 2 kg sintonizado a 50 Hz con un 0,5 % de amortiguamiento,# golpeado por un impulso de 0,5 ms.m, fn, zeta = 2.0, 50.0, 0.005wn = 2.0 * np.pi * fnaccelerance = signal.lti([1.0 / m, 0.0, 0.0], [1.0, 2.0 * zeta * wn, wn**2])force = 100.0 * np.exp(-((t - 0.005) ** 2) / (2.0 * 0.0005**2))_, accel, _ = signal.lsim(accelerance, force, t)
# El mismo impulso con ruido de banda ancha en el canal de fuerza, y una# ventana de fuerza que conserva los primeros 15 ms del registro (8.5.1).rng = np.random.default_rng(7626)noisy = force + 0.3 * rng.standard_normal(n)window = vibration.force_window(n, fs, width_s=0.015)f, whole = vibration.energy_spectral_density(noisy, fs)_, kept = vibration.energy_spectral_density(noisy * window, fs)above = f > 1500.0                        # donde ya no queda impulsoprint(round(10 * np.log10(whole[above].mean() / kept[above].mean()), 1))  # 18.4 dBprint(round(10 * np.log10(1.0 / 0.015), 1))    # 18.2 dB, 10 lg(T / anchura)
El suelo baja en la razón entre el registro y la ventana, 18 dB aquí, y el
impulso queda intacto porque la ventana nunca lo atenúa. Con la ventana vienen
dos advertencias. Una rectangular reparte el ruido periódico y el desplazamiento
de continua sobre una banda ancha (8.5.1, Figura 8), así que hay que quitarlos
antes de aplicarla; taper_s añade rampas de medio coseno fuera de la parte
unitaria si se quiere un borde suave. Y nunca debe recortar un segundo
impacto del registro (6.4): la respuesta sigue llevando ese impacto.
impact_mobility avisa con ImpactExcitationWarning cuando su ventana de
fuerza anula un impacto que el registro contiene.
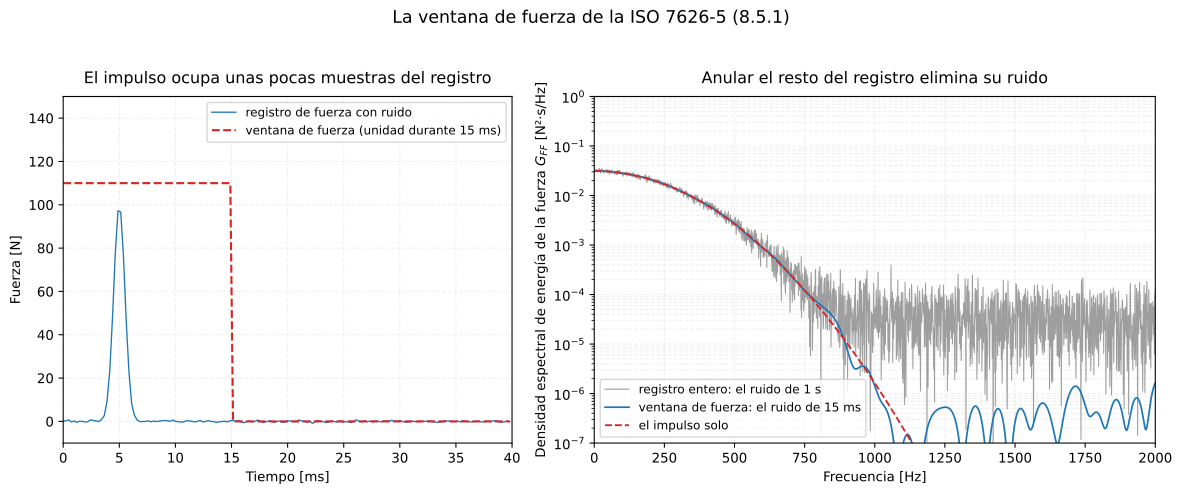
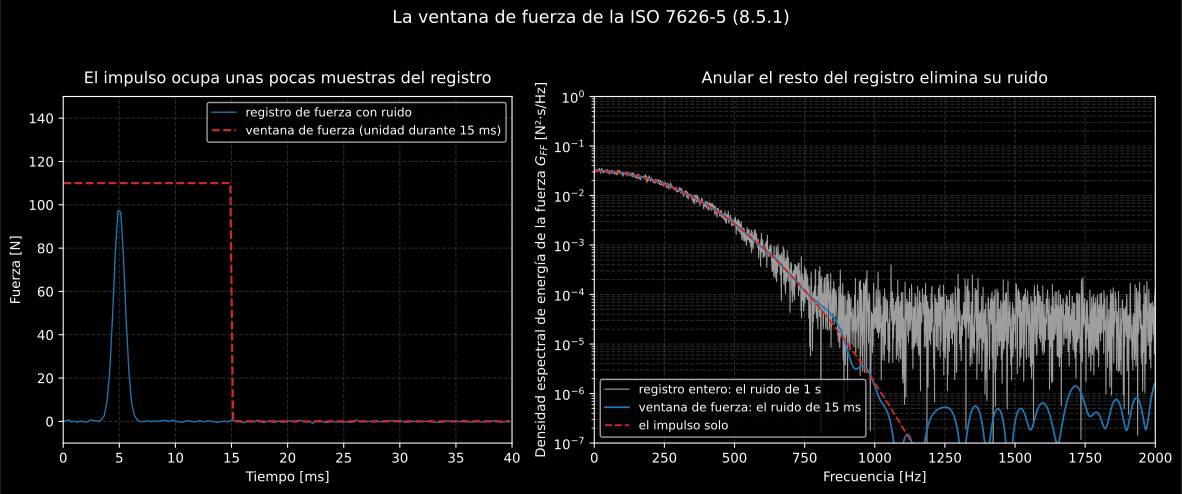
La ventana de fuerza en acción. El impulso ocupa unas pocas muestras del registro de un segundo; todo lo que viene después de 15 ms es ruido, y anularlo baja el suelo del espectro de fuerza unos 18 dB sin cambiar el espectro del propio impulso, que es lo que el 8.5.1 quiere decir con una ventana que «no introduce distorsión».
Ver el código de esta figura
El espectro de fuerza del registro con ventana, leído contra un rango de
frecuencias de interés, es lo que dibuja ForceSpectrumCheck.plot():
vibration.check_force_spectrum(noisy * window, fs, frequency_range_hz=(0.0, 800.0), max_drop_db=20.0).plot(language="es")La figura en sí, a mano:
import matplotlib.pyplot as plt
fig, (left, right) = plt.subplots(1, 2, figsize=(12.4, 5.2))shown = t <= 0.04left.plot(1e3 * t[shown], noisy[shown], label="registro de fuerza con ruido")left.plot(1e3 * t[shown], 110.0 * window[shown], "--",          label="ventana de fuerza (unidad durante 15 ms)")left.set_xlabel("Tiempo [ms]"); left.set_ylabel("Fuerza [N]"); left.legend()
_, clean = vibration.energy_spectral_density(force, fs)band = (f > 0.0) & (f <= 2000.0)right.semilogy(f[band], whole[band], color="0.6", label="registro entero")right.semilogy(f[band], kept[band], label="ventana de fuerza")right.semilogy(f[band], clean[band], "--", label="el impulso solo")right.set_ylim(1e-7, 1.0)right.set_xlabel("Frecuencia [Hz]"); right.set_ylabel("$G_{FF}$ [N²·s/Hz]")right.legend(); plt.show()
2. La estimación promediada y su coherencia (8.6, 9.1)
Sección titulada «2. La estimación promediada y su coherencia (8.6, 9.1)»Promediar sobre varios impactos en un mismo punto mejora la estimación, y la parte prescribe la forma: el espectro cruzado promediado de respuesta y fuerza dividido por el autoespectro promediado de la fuerza (8.6), el estimador H1, con la coherencia ordinaria al lado (9.1):
En un entorno de poco ruido, de tres a cinco impactos suelen bastar para verificar los datos (8.6), y la respuesta debe haber decaído por debajo del límite de detección antes del impacto siguiente, o su vibración residual estropea el registro siguiente.
# Cinco impactos de distinta fuerza, con algo de ruido en el acelerómetro.gains = np.array([0.8, 1.0, 1.1, 0.9, 1.2])[:, np.newaxis]forces = force * gainsaccels = accel * gains + 0.02 * rng.standard_normal((5, n))estimate = vibration.impact_mobility(forces, accels, fs, force_window_s=0.015,                                     frequency_range_hz=(5.0, 800.0))print(estimate.impacts, estimate.measured_frf)     # 5 accelerance
coh = vibration.check_coherence(estimate, frequency_range_hz=(10.0, 400.0))print(coh.passes, round(float(coh.coherence.min()), 3))   # True 0.992print(round(float(np.nanmax(coh.random_error_percent)), 2))  # 2.83 %
Cada fila de forces y accels es un impacto. El canal de respuesta midió
aceleración, así que la estimación se forma como acelerancia y se convierte a
movilidad (estimate.to(...) da cualquier otro tipo). frequency_range_hz la
limita al rango de frecuencias de interés del 3.2: por encima del ancho de
banda útil del impulso el espectro es ruido sobre casi ninguna fuerza, y nada de
lo que se construye sobre el resultado, su gráfica, su ficha o un ajuste, debe
ver esa parte.
Los registros leídos de un fichero de medida llegan como un
Signal: se pasa en lugar del
array y se omite fs, que ya trae consigo (un impacto por canal). Una fuerza y
una aceleración no son presiones, así que no se les aplica el factor de
calibración que lleve el Signal. Las comprobaciones de la sección 5 que leen
un registro aceptan un Signal de la misma manera.
La comprobación de coherencia pasa cuando supera 0,9 en todas
las frecuencias que juzga y se promediaron al menos cinco impactos. Los dos
números son del 9.1: una coherencia por encima de 0,9 es lo que llama alta, y
de cinco a diez registros es lo que necesita una coherencia alta para confiar
en su propia estimación. Cinco es también el extremo alto de los tres a cinco
que el 8.6 considera suficientes por lo general, así que promediar cinco cumple
con los dos; minimum_records baja la cuenta cuando se juzgan suficientes
menos. Un impacto aislado tiene coherencia 1 por construcción, y por eso falla
la segunda condición. Una coherencia baja en una
antirresonancia no suele ser motivo de preocupación (9.1 NOTA 1), y
exclude_hz=[(f_low, f_high), ...] deja esas bandas fuera del veredicto. La
coherencia no lo ve todo: un impacto repetible esconde la fuga, la no
linealidad estructural y el recorte (9.1 NOTA 2), y para eso están las
comprobaciones de la sección 5.
3. La fuga, y la ventana exponencial (8.3, 8.5.2)
Sección titulada «3. La fuga, y la ventana exponencial (8.3, 8.5.2)»La estimación de arriba tiene un defecto que la coherencia no ve:
at_50 = estimate.frequencies == 50.0print(round(float(estimate.magnitude[at_50][0]), 4)) # 0.1257 m/(N·s)print(round(1.0 / (2.0 * zeta * m * wn), 4)) # 0.1592, el máximo realEl máximo se queda un 21 % corto. El resonador está tan poco amortiguado que sigue vibrando cuando acaba el registro de un segundo, y la transformada de un decaimiento truncado sufre fuga. La regla de la parte es que la respuesta decaiga a alrededor del 1 % de su magnitud inicial al final del registro, una cifra que el 8.3 llama un compromiso: un registro más largo mejora la resolución en frecuencia pero puede empeorar la relación señal-ruido. Ofrece además una comprobación cómoda: el máximo en el punto medio del registro, en torno al 10 % del más alto (8.3, 8.5.2).
# Dar a la comprobación la fuerza del mismo impacto: una aceleración en el punto# de excitación sigue a la fuerza durante el impacto (la línea de masa), así# que el decaimiento se juzga desde el final del impulso.decay = vibration.check_response_decay(accel, fs, force=force)print(decay.passes, round(100 * decay.end_ratio, 1)) # False 21.1 (%)print(round(100 * decay.midpoint_ratio, 1)) # 46.3 (%), no 10 %El nivel al final se lee en la última muestra. El valor más grande del último segmento del registro está en el principio del segmento, por encima del final de un decaimiento que sigue en curso, así que la comprobación lo lleva hasta la última muestra al ritmo al que caen los máximos entre el punto medio y el último segmento, el decaimiento uniforme que la propia comprobación del punto medio supone. El veredicto compara ese nivel con la cifra impresa redondeado a un tanto por ciento entero, de modo que «alrededor del 1 %» acepta cualquier nivel por debajo del 1,5 %, que se redondea a 1 %. Sin la fuerza, el máximo más alto de este registro es el impacto, dos veces y media el decaimiento libre, y el mismo registro leería un 8,5 %.
Un registro más largo exigiría un tamaño de bloque o una banda de zoom que el analizador puede no tener (8.3). La alternativa que recomienda la parte es una ventana exponencial, , que empieza en la unidad y añade al dato un decaimiento conocido para que el registro acabe donde debe. Como pauta general, el decaimiento natural debería llegar aun así al 25 % o menos dentro del registro, o la corrección del anexo A se vuelve demasiado sensible a los errores de la estimación del amortiguamiento (8.5.2), y la comprobación aplica ese límite cuando se le dice que se usará una ventana:
windowed_decay = vibration.check_response_decay(accel, fs, force=force,                                                exponential_window=True)print(windowed_decay.passes, windowed_decay.limit_ratio)   # True 0.25
rate = vibration.exponential_decay_rate(n, fs, final_value=0.01)print(round(rate, 3))                                      # 4.606 1/swindowed = vibration.impact_mobility(forces, accels, fs, force_window_s=0.015,                                     exponential_decay_rate_per_s=rate,                                     frequency_range_hz=(5.0, 800.0))print(round(float(windowed.magnitude[at_50][0]), 4))       # 0.0404 m/(N·s)
La ventana cambió un error por otro. La fuga ha desaparecido, pero el máximo es ahora la cuarta parte del real: la ventana multiplica toda la respuesta por un decaimiento, y un modo que decae más deprisa parece más amortiguado. No es un error que haya que evitar, sino una cantidad conocida que hay que retirar, y eso es lo que hace el anexo A.
4. Retirar la ventana (anexo A)
Sección titulada «4. Retirar la ventana (anexo A)»Si se multiplican los dos miembros de la convolución (fórmula (A.1)) por , y como , la respuesta con ventana es la fuerza con ventana convolucionada con una respuesta al impulso con ventana (fórmula (A.2)). Cada modo de la respuesta al impulso pasa a ser : la ventana desplaza cada polo en y deja su residuo como estaba. Una relación de amortiguamiento estimada de datos con ventana lleva por tanto la parte de la ventana, y la fórmula (A.3) la retira:
con la frecuencia natural amortiguada en rad/s. Para un modo poco amortiguado y bien separado, el máximo medido se multiplica por para obtener el real.
El anexo deja abierto el estimador del amortiguamiento («una variedad de
métodos de ajuste de curvas»), y single_mode_fit es el que ofrece esta
librería: un ajuste de fracción racional de un modo sobre una banda, escrito
como un polo, su residuo y una constante para los modos de fuera de la banda.
ImpactMobilityResult.fit_mode lo aplica al tipo que midió el canal de
respuesta, el registro que la ventana multiplicó de verdad, y recuerda la tasa
de la ventana:
fit = windowed.fit_mode((40.0, 60.0))print(round(fit.damped_natural_frequency_hz, 2))             # 50.0 Hzprint(round(100 * fit.apparent_damping_ratio, 3))            # 1.966 %
correction = fit.correctionprint(round(100 * float(correction.window_damping_ratio[0]), 3))  # 1.466 %, a / omega_rprint(round(100 * float(correction.damping_ratio[0]), 3))         # 0.499 %, fórmula (A.3)print(round(100 * float(correction.exact_damping_ratio[0]), 3))   # 0.5 %, el polo devueltoprint(round(float(correction.peak_correction_factor[0]), 2))      # 3.94
f_d = fn * np.sqrt(1.0 - zeta**2)print(round(abs(complex(fit.corrected_mobility(f_d))), 4))   # 0.1588 m/(N·s)
El amortiguamiento vuelve como 0,499 % frente a un 0,5 % real, y la movilidad sintetizada, el modo ajustado con su polo devuelto en , alcanza 0,1588 frente al 0,1592 real. Lo que queda, alrededor de un 0,2 %, vuelve a ser truncamiento: el registro con ventana sigue acabando en torno al 0,2 % de su valor inicial, un 21 % de decaimiento natural por un 1 % de ventana.
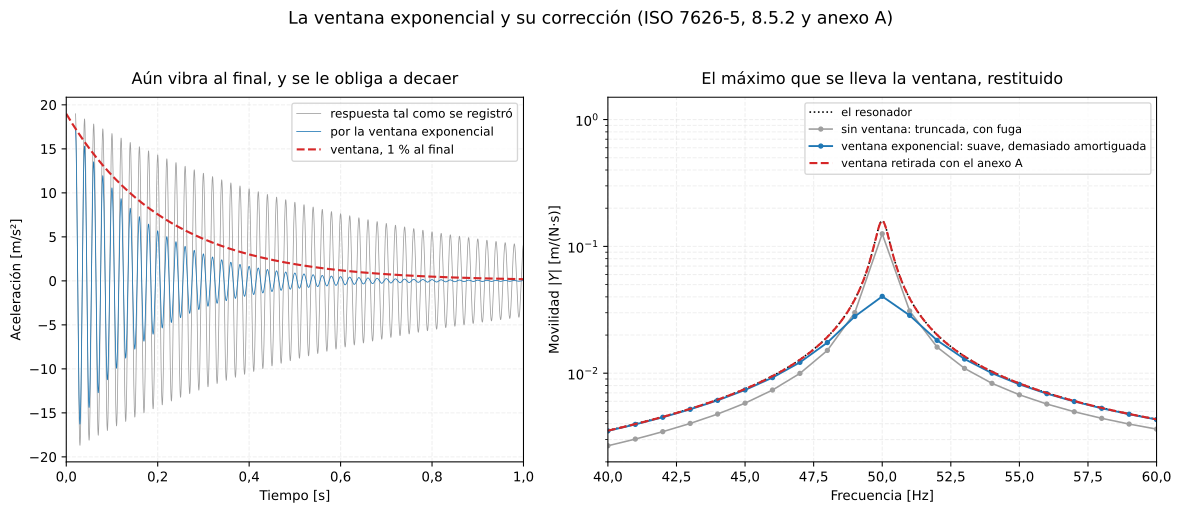
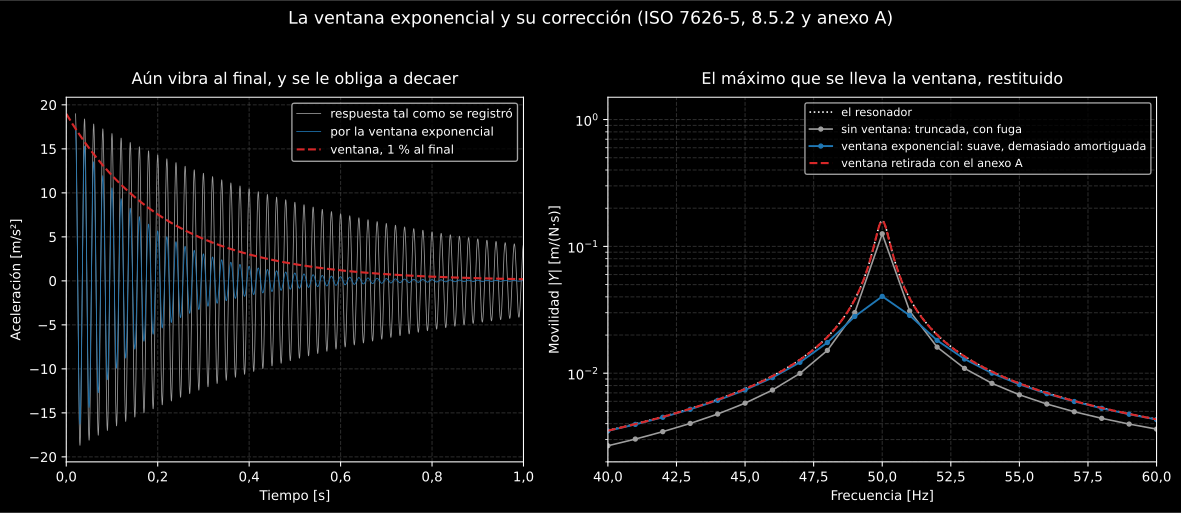
Lo que se lleva la ventana y lo que devuelve el anexo A. Sin ventana, la estimación sufre fuga: queda baja en el máximo y baja en los flancos en una cantidad que ninguna corrección puede prever (8.5.2). Con ventana, es suave pero está demasiado amortiguada, en una cantidad conocida, y devolver el polo ajustado en cae sobre el resonador.
Ver el código de esta figura
SingleModeFitResult.plot() dibuja los datos ajustados, el modo ajustado y el
modo con la ventana retirada:
fit.plot(language="es")La figura en sí, a mano:
import matplotlib.pyplot as plt
fig, (left, right) = plt.subplots(1, 2, figsize=(12.4, 5.4))w = vibration.exponential_window(n, fs, decay_rate_per_s=rate)free = t >= 0.02left.plot(t[free], accel[free], color="0.6", lw=0.6, label="respuesta tal como se registró")left.plot(t[free], (accel * w)[free], lw=0.6, label="por la ventana exponencial")left.plot(t, float(np.max(np.abs(accel[free]))) * w, "--", label="ventana, 1 % al final")left.set_xlabel("Tiempo [s]"); left.set_ylabel("Aceleración [m/s²]"); left.legend()
single = vibration.impact_mobility(force, accel, fs, frequency_range_hz=(5.0, 800.0))single_windowed = vibration.impact_mobility(force, accel, fs,                                            exponential_decay_rate_per_s=rate,                                            frequency_range_hz=(5.0, 800.0))dense = np.linspace(40.0, 60.0, 2001)band = (single.frequencies >= 40.0) & (single.frequencies <= 60.0)exact = vibration.sdof_mobility(dense, m, m * wn**2, 2.0 * zeta * m * wn)right.semilogy(dense, np.abs(exact), "k:", label="el resonador")right.semilogy(single.frequencies[band], single.magnitude[band], "o-", color="0.6",               label="sin ventana: truncada, con fuga")right.semilogy(single_windowed.frequencies[band], single_windowed.magnitude[band],               "o-", label="ventana exponencial: suave, demasiado amortiguada")single_fit = single_windowed.fit_mode((40.0, 60.0))right.semilogy(dense, np.abs(single_fit.corrected_mobility(dense)), "--",               label="ventana retirada con el anexo A")right.set_xlabel("Frecuencia [Hz]"); right.set_ylabel("Movilidad |Y| [m/(N·s)]")right.legend(); plt.show()
La fórmula (A.3) es el primer orden del desplazamiento del polo
Sección titulada «La fórmula (A.3) es el primer orden del desplazamiento del polo»El anexo enuncia el efecto con exactitud, el polo sustituido por , y
luego da la (A.3) para el amortiguamiento. No son lo mismo. El polo con ventana
tiene la tasa de decaimiento a la misma frecuencia
amortiguada , y una relación de amortiguamiento es una tasa de
decaimiento dividida por la frecuencia no amortiguada,
, que se mueve con la tasa de
decaimiento. Resolver eso con exactitud y desarrollarlo da la (A.3) más un
resto de alrededor de , siempre por defecto. El
resultado lleva los dos: damping_ratio es la (A.3) tal como está impresa y
exact_damping_ratio es el amortiguamiento del polo devuelto, que es también
lo que sintetizan corrected_frf y corrected_mobility.
La diferencia no se nota con la ventana del ejemplo, que añade un 1,5 % de amortiguamiento, y crece deprisa con una más fuerte:
heavy = vibration.impact_mobility(forces, accels, fs, force_window_s=0.015, exponential_decay_rate_per_s=20.0, frequency_range_hz=(5.0, 800.0))heavy_correction = heavy.fit_mode((40.0, 60.0)).correctionprint(round(100 * float(heavy_correction.apparent_damping_ratio[0]), 3)) # 6.851 %print(round(100 * float(heavy_correction.damping_ratio[0]), 3)) # 0.484 %print(round(100 * float(heavy_correction.exact_damping_ratio[0]), 3)) # 0.5 %No es una errata. El anexo escribe la (A.3) para un «factor de amortiguamiento» que no define, y la parte toma sus términos de la ISO 2041 (apartado 3), cuya relación de amortiguamiento es el coeficiente de amortiguamiento sobre el crítico, (ISO 2041:2018, 3.2.96). Para esa relación la (A.3) es el primer orden del desplazamiento del polo; para una tasa de decaimiento sobre la frecuencia amortiguada, , sería exacta. Es una razón para mantener ligera la ventana, el mismo consejo que da el 8.5.2 por otro motivo, y para preferir la forma exacta cuando la ventana añade varios puntos porcentuales.
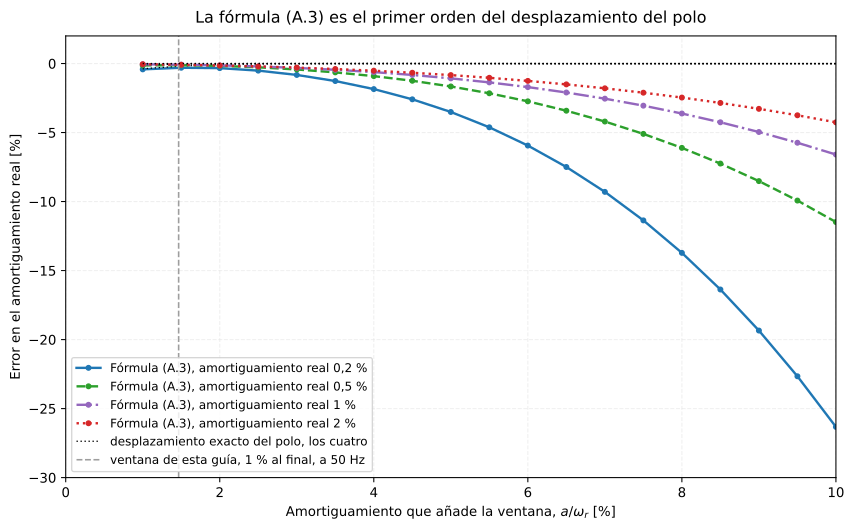
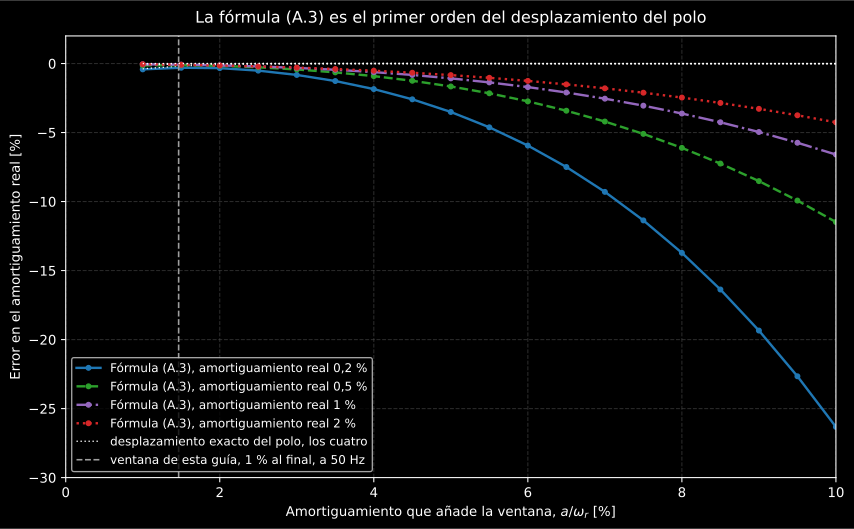
La fórmula (A.3) frente al desplazamiento exacto del polo, cada punto una medida completa: el resonador golpeado, con ventana, ajustado y corregido. Cuanto más ligera es la estructura, antes se queda atrás la (A.3), porque el amortiguamiento de la ventana domina entonces el amortiguamiento aparente del que parte la fórmula.
Ver el código de esta figura
ExponentialWindowCorrection.plot() separa el amortiguamiento aparente de cada
modo en la parte real y la de la ventana:
fit.correction.plot(language="es")La figura en sí, a mano, una medida por punto:
import matplotlib.pyplot as plt
ratios = np.linspace(0.01, 0.1, 19)omega_d = 2.0 * np.pi * fnfor true in (0.002, 0.005, 0.01, 0.02):    w_n = omega_d / np.sqrt(1.0 - true**2)    system = signal.lti([1.0 / m, 0.0, 0.0], [1.0, 2.0 * true * w_n, w_n**2])    _, response, _ = signal.lsim(system, force, t)    a3, exact = [], []    for ratio in ratios:        result = vibration.impact_mobility(force, response, fs,                                           exponential_decay_rate_per_s=ratio * omega_d,                                           frequency_range_hz=(5.0, 800.0))        c = result.fit_mode((40.0, 60.0)).correction        a3.append(float(c.damping_ratio[0]))        exact.append(float(c.exact_damping_ratio[0]))    plt.plot(100 * ratios, 100 * (np.array(a3) - true) / true, "o-",             label=f"fórmula (A.3), amortiguamiento real {100 * true:g} %")    plt.plot(100 * ratios, 100 * (np.array(exact) - true) / true, "k:")plt.xlabel(r"Amortiguamiento que añade la ventana, $a/\omega_r$ [%]")plt.ylabel("Error en el amortiguamiento real [%]")plt.legend(); plt.show()
Dos puntos prácticos cierran el anexo. La ventana se aplica a menudo sólo a la
respuesta: el impulso es tan corto que aplicársela equivale a multiplicar la
fuerza por el valor de la ventana en su máximo, que es lo que hace
exponential_on_force=False, y ese valor es cercano a 1 cuando el impulso cae
cerca del principio del registro. Y si la calibración del 7.2 usa la misma
ventana y el mismo predisparo que la medida, ese factor ya está en la
calibración.
5. Comprobaciones sobre el registro
Sección titulada «5. Comprobaciones sobre el registro»Cada comprobación devuelve un objeto de veredicto con passes y un .plot();
leer uno como valor de verdad lanza una excepción, para que un veredicto nunca
se confunda con un número.
Dobles golpes (6.4). Dos impactos en un registro son dos impulsos cuyas transformadas interfieren: un segundo impulso veces el primero y después multiplica el espectro por , que ondula entre y cada hercios. Los valles sólo son profundos cuando el segundo impacto es casi tan fuerte como el primero, y por eso la parte dice que un segundo impacto pequeño se ve como un ligero rizado y que pueden tolerarse valles moderados. En un valle casi no hay fuerza, y la movilidad allí es ruido.
double = force + 0.6 * np.roll(force, round(0.06 * fs)) # otro 60 %, 60 ms despuéshit = vibration.check_double_hit(double, fs)print(hit.passes, hit.impacts, round(hit.delay_s, 3)) # False 2 0.06print(round(hit.notch_spacing_hz, 1), round(hit.ripple_db, 1)) # 16.7 12.0print(vibration.check_double_hit(force, fs).passes) # TrueUn impacto es una racha de muestras por encima de una fracción de la fuerza
más grande, 0,1 por defecto (threshold_ratio); ese número es de esta
librería, porque la parte no da ninguno. Con 0,1, un segundo impulso de la
misma forma que el primero que pase sin detectar ondula el espectro como mucho
1,74 dB. Un rebote más blando y más largo, el del martillo que rebota, lleva
más espectro de baja frecuencia del que dice su máximo, y puede quedarse por
debajo del umbral y ondular el espectro varios decibelios; por eso el 6.4
encuentra los impactos múltiples con más facilidad en el dominio de la
frecuencia, que es donde los lee la comprobación del espectro de fuerza de más
abajo. La comprobación se hace sobre la fuerza sin ventana, y sin filtrar cuando
el analizador lo permite: el filtro antisolapamiento puede esconder un segundo
impacto pequeño en la oscilación del primero, y por eso el 6.4 recomienda un
osciloscopio con memoria sobre la señal sin filtrar; además, un filtro de corte
abrupto puede oscilar él mismo por encima del umbral, de modo que un solo
impacto se lee como varios.
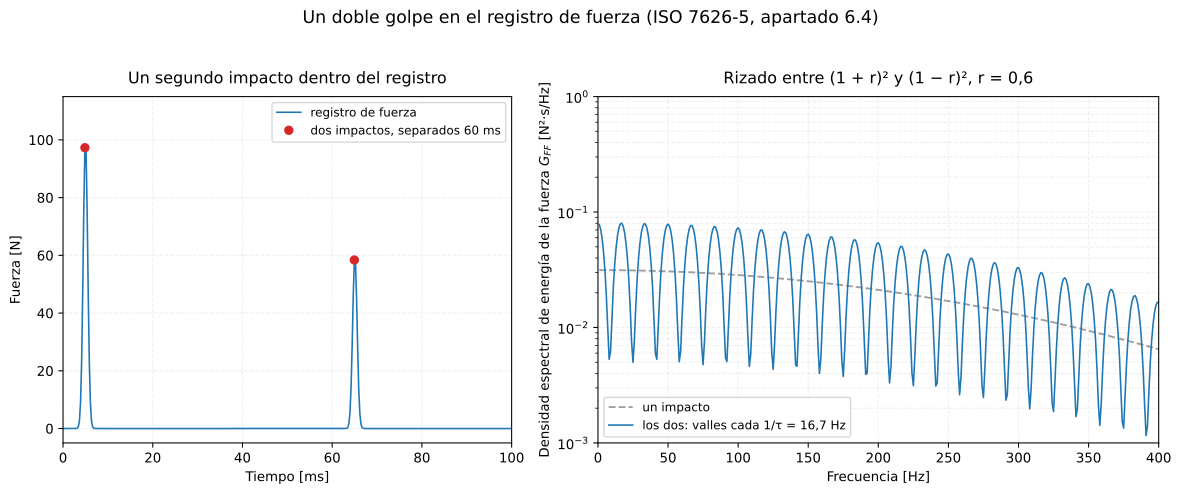
Un doble golpe en el registro de fuerza. Los dos impactos están separados 60 ms, así que el espectro tiene un valle cada 16,7 Hz; con el segundo al 60 % del primero, oscila entre 2,56 y 0,16 veces el del impulso aislado, 12 dB de máximo a valle.
Ver el código de esta figura
DoubleHitCheck.plot() dibuja el registro con sus impactos y el espectro con
sus valles:
hit.plot(language="es")La figura en sí, a mano:
import matplotlib.pyplot as plt
fig, (left, right) = plt.subplots(1, 2, figsize=(12.4, 5.2))shown = t <= 0.1left.plot(1e3 * t[shown], double[shown], label="registro de fuerza")left.plot(1e3 * hit.impact_times_s, hit.impact_peaks, "o",          label="dos impactos, separados 60 ms")left.set_xlabel("Tiempo [ms]"); left.set_ylabel("Fuerza [N]"); left.legend()
_, one = vibration.energy_spectral_density(force, fs)_, both = vibration.energy_spectral_density(double, fs)band = (f > 0.0) & (f <= 400.0)right.semilogy(f[band], one[band], "--", color="0.6", label="un impacto")right.semilogy(f[band], both[band], label="los dos: valles cada 16,7 Hz")right.set_xlabel("Frecuencia [Hz]"); right.set_ylabel("$G_{FF}$ [N²·s/Hz]")right.legend(); plt.show()
El espectro de fuerza (6.2, 6.3). El impulso debería poner su energía en el rango de frecuencias de interés y no mucho más allá. La comprobación lee cuánto cae la densidad espectral de energía a lo largo del rango, de su valor más alto al más bajo dentro de él, contra un límite que fija quien la llama, porque la parte no imprime ninguno; al lado, la fracción de la energía de la fuerza por encima del rango, que el 6.3 pide mantener pequeña:
spectrum = vibration.check_force_spectrum(force, fs, frequency_range_hz=(0.0, 400.0),                                          max_drop_db=10.0)print(spectrum.passes, round(spectrum.drop_db, 2))       # True 6.86 (dB)print(round(100 * spectrum.energy_fraction_above, 1))    # 7.5 % por encima de 400 Hz
wide = vibration.check_force_spectrum(force, fs, frequency_range_hz=(0.0, 1000.0),                                      max_drop_db=10.0)print(wide.passes, round(wide.drop_db, 1))               # False 42.9: una punta más dura
Un doble golpe suspende la misma comprobación por sus valles (18,4 dB de 0 a 400 Hz para el registro de arriba), que es el propio consejo de la parte: los impactos múltiples se detectan con más facilidad en el dominio de la frecuencia (6.4).
Sobrecarga (8.4). Las señales de impacto llevan energía fuera de banda, y el rango dinámico se usa al límite, así que la saturación es un riesgo real. La comprobación compara cada canal con el máximo del fabricante para funcionamiento lineal; pasarla es necesario pero no suficiente, porque un registro digital filtrado define mal la forma de onda que vio el convertidor:
over = vibration.check_overload(accel, fs, full_scale=50.0)print(over.passes, round(over.peak, 1), round(over.headroom_db, 1)) # True 47.6 0.4Concordancia entre canales (8.1). Una misma señal de banda ancha en los dos
canales, la respuesta en frecuencia entre ellos estimada, por ejemplo con
phonometry.electroacoustics.frequency_response.transfer_function, y
verify_channel_match(frequencies, response, frequency_range_hz=...) pide la
unidad con ±5 % y fase nula con ±5° en todo el rango. Es la única comprobación
de esta página que juzga el instrumento y no el registro, de ahí verify_ en
lugar de check_.
Calibración (7.2). La comprobación con bloque rígido del 7.5.2 de la
ISO 7626-2, rigid_mass_calibration_check, descrita en la página de
movilidad. La masa
del bloque debe elegirse para que su movilidad sea representativa de las
movilidades que se van a medir, y el martillo y el analizador deben estar
montados exactamente como en la medida.
6. La ficha
Sección titulada «6. La ficha»ImpactMobilityResult.report(path) genera la ficha ISO 7626 de una página con
la línea de base que nombra la ISO 7626-5:2019 y el promediado del 8.6, y la
tabla ampliada con el número de impactos, la ventana exponencial y la
coherencia en el máximo. Cuando se usó una ventana, la ficha dice que los
máximos llevan su amortiguamiento: la movilidad corregida es un resultado
modal, y la ficha informa de la medida.
from phonometry import ReportMetadata
windowed.report(    "movilidad_impacto.pdf",    metadata=ReportMetadata(        specimen="Soporte de máquina (punto de excitación)",        measurement_standard="ISO 7626-5",    ),    language="es",)   # ficha de una página (necesita phonometry[report,plot])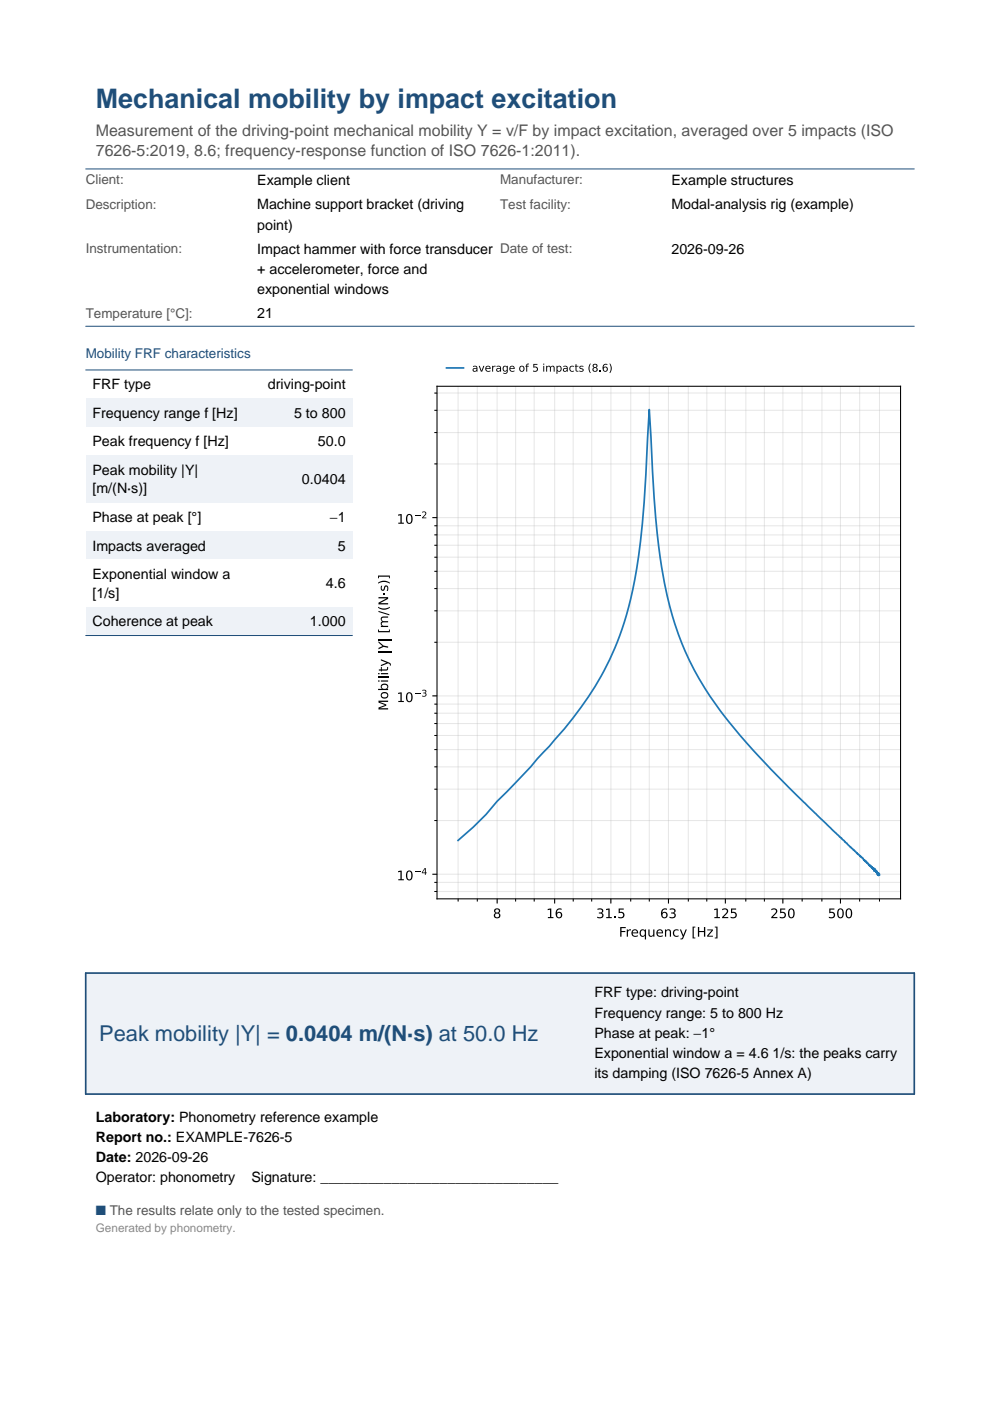
Ficha de movilidad mecánica de una página para una medida con impacto: una cabecera de metadatos, una tabla de los puntos característicos (el tipo de FRF, el rango de frecuencias de 5 a 800 hercios, el máximo a 50 hercios, la movilidad máxima de 0,0404, la fase allí, cinco impactos promediados, una ventana exponencial de 4,6 por segundo y una coherencia de 1,000 en el máximo) junto al espectro de movilidad promediado, y la movilidad máxima enmarcada con una nota de que los máximos llevan el amortiguamiento de la ventana.
Qué cubre esta guía
Sección titulada «Qué cubre esta guía»Cubierto
El procesado de registros de impacto de la ISO 7626-5:2019: la densidad espectral de energía de 3.3 y 3.4 (
energy_spectral_density), la ventana de fuerza del 8.5.1 (force_window), la ventana exponencial del 8.5.2 (exponential_window,exponential_decay_rate), la estimación H1 promediada sobre impactos del 8.6 con la coherencia del 9.1 (impact_mobility,ImpactMobilityResult), la corrección del amortiguamiento del anexo A tanto como fórmula (A.3) como con el desplazamiento exacto del polo (exponential_window_correction), con un ajuste de fracción racional de un modo para estimar el amortiguamiento (single_mode_fit,ImpactMobilityResult.fit_mode), y los veredictos sobre el registro: dobles golpes (6.4), espectro de fuerza en el rango de interés (6.2, 6.3), sobrecarga (8.4), decaimiento de la respuesta (8.3, 8.5.2), coherencia (9.1) y concordancia entre canales del analizador (8.1). La calibración del 7.2 pasa por la comprobación con masa rígida de la ISO 7626-2.No cubierto
Las indicaciones de la parte sobre el equipo se describen, no se calculan: la elección de la punta y de la masa del impactador (6.1, 6.3), la alineación del impacto a 10° (6.1), la suspensión del apartado 5 y el ensayo de protección contra el solapamiento del 8.1. Los límites de la comprobación del espectro de fuerza y el umbral del doble golpe son de quien la llama y de la librería, porque la parte no imprime ninguno. El ajuste de un modo es un estimador entre muchos y necesita una banda con una sola resonancia: los modos muy próximos necesitan un ajuste de curvas de varios modos, que no se ofrece, y el análisis con zoom (8.3 b) no está implementado. Las comprobaciones de repetibilidad, reciprocidad, linealidad y comparación con excitador acoplado del 9.2 al 9.5 se dejan al operador.
Referencias
Sección titulada «Referencias»- International Organization for Standardization. (2011). Mechanical vibration and shock — Experimental determination of mechanical mobility — Part 1: Basic terms and definitions, and transducer specifications (ISO 7626-1:2011). La familia de FRF (Tabla 1) en la que se expresa la estimación: acelerancia desde un acelerómetro, convertida a movilidad.
- International Organization for Standardization. (2015). Mechanical vibration and shock — Experimental determination of mechanical mobility — Part 2: Measurements using single-point translation excitation with an attached vibration exciter (ISO 7626-2:2015). La calibración operacional con masa rígida del 7.5.2, que el 7.2 de la ISO 7626-5 llama esencialmente el mismo procedimiento, y la fórmula del error aleatorio del anexo A, de la que informa la comprobación de coherencia.
- International Organization for Standardization. (2018). Mechanical vibration, shock and condition monitoring — Vocabulary (ISO 2041:2018). La relación de amortiguamiento, el coeficiente de amortiguamiento sobre el crítico (3.2.96), frente a la que la fórmula (A.3) es de primer orden; la ISO 7626-5 toma de ella sus términos (apartado 3).
- International Organization for Standardization. (2019). Mechanical vibration and shock — Experimental determination of mechanical mobility — Part 5: Measurements using impact excitation with an exciter which is not attached to the structure (ISO 7626-5:2019). Toda la página: la densidad espectral de energía de 3.3 y 3.4, los dobles golpes del 6.4, la calibración del 7.2, la concordancia entre canales del 8.1, las reglas de muestreo y decaimiento del 8.3, la saturación (8.4), la ventana de fuerza del 8.5.1, la ventana exponencial del 8.5.2, el promediado del 8.6, la coherencia del 9.1 y la corrección del anexo A, fórmulas (A.1) a (A.3). No trae ningún ejemplo resuelto, así que la conformidad se ancla en formas cerradas: un resonador golpeado por un impulso gaussiano, cuya respuesta se conoce exactamente, devuelve su movilidad y su amortiguamiento.